小笨智能服務機器人常用的定位技術解析
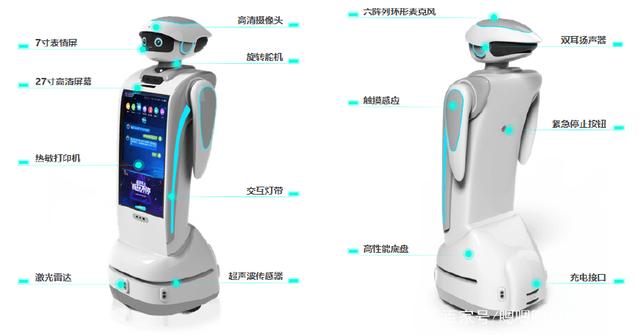
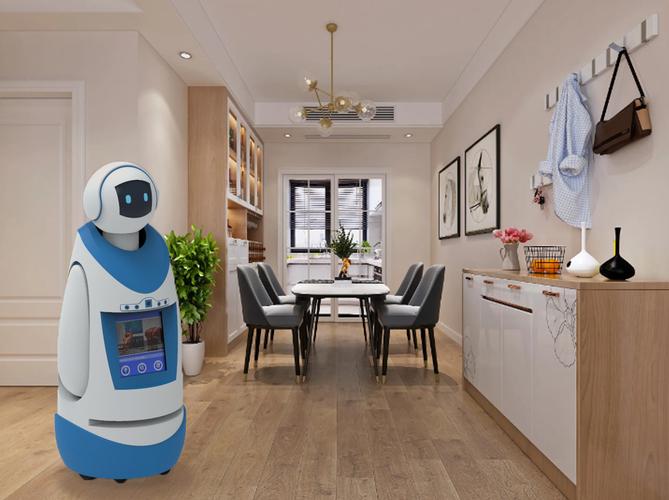
小笨智能服務機器人作為室內商用服務機器人的代表,其精準定位是實現自主導航、避障和交互功能的核心。為了適應商場、酒店、政務大廳、醫院等復雜動態環境,小笨智能通常會采用多傳感器融合的定位方案,而非單一技術。以下是其常用的幾種定位技術:
1. 激光雷達定位(Lidar SLAM)
這是小笨智能服務機器人最核心的定位技術。機器人頂部或前方安裝的2D或3D激光雷達,通過發射激光束并測量反射時間,構建環境的高精度地圖(如柵格地圖或特征地圖)。在運行中,機器人將實時掃描數據與地圖匹配,利用粒子濾波或圖優化算法(如Gmapping、Cartographer、AMCL)推算自身位姿。激光雷達定位精度高(可達厘米級),不受光照影響,但對透明玻璃、鏡面等特殊材質可能產生誤差,且成本相對較高。
2. 視覺定位(Visual SLAM / VSLAM)
小笨智能部分型號會搭載深度相機(如RGB-D相機)或單目/雙目攝像頭,通過提取環境中的視覺特征點(如ORB、SIFT)或直接法(如LSD-SLAM)進行實時定位與建圖。視覺定位成本低、信息豐富,能識別紋理和物體語義,但受光照變化、弱紋理區域影響較大。通常與激光雷達融合,形成“激光+視覺”的冗余定位系統,提高魯棒性。
3. 超聲波與紅外定位
在近距離或輔助定位中,超聲波和紅外傳感器常用于補充。例如,機器人四周的超聲波傳感器可檢測障礙物距離,輔助修正位置;紅外則用于返回充電樁時的精確定位(如紅外信標對接)。這類技術成本極低,但探測范圍有限,易受干擾,僅作為輔助手段。
4. UWB(超寬帶)定位
在需要高精度絕對定位的特定場景(如多機器人協作、狹窄通道),小笨智能可能采用UWB技術。通過部署基站,機器人攜帶標簽,利用飛行時間測距(ToF)實現厘米級定位。UWB抗多徑干擾強,但需額外基礎設施,成本較高,多用于工業或特殊服務場景。
5. 里程計與IMU(慣性測量單元)定位
所有移動機器人均配備輪式里程計(編碼器)和IMU(陀螺儀+加速度計)。里程計通過車輪轉動推算位移,IMU提供角速度和加速度。二者結合可提供短時間內的連續位姿估計,但存在累積誤差。因此,小笨智能通常將里程計/IMU數據與激光、視覺等絕對定位進行擴展卡爾曼濾波(EKF)或因子圖優化融合,實現平滑、穩定的定位輸出。
6. Wi-Fi / 藍牙定位
在部分場景中,可利用現有Wi-Fi指紋或藍牙信標進行粗略定位(米級),用于輔助全局重定位或樓層切換。但精度和穩定性不如激光/視覺,通常不單獨使用。
****
小笨智能服務機器人普遍采用“激光雷達SLAM為主,視覺、IMU、里程計融合為輔,超聲波/紅外/UWB按需補充”的多傳感器融合定位方案。這種組合能兼顧精度、成本與魯棒性,確保機器人在人流密集、環境變化的商用場景中穩定運行。具體型號的定位配置可能因產品定位和成本有所差異,但核心邏輯均是取長補短,實現可靠自主導航。
如若轉載,請注明出處:http://m.ctpaa.cn/product/45.html
更新時間:2026-10-18 07:55:15